

3Dビジョントラッキングによるピッキング・供給
ロボットビジョン活用事例
3Dビジョントラッキングによるピッキング・供給における課題
- 搬送機器上を流れてくるワークの位置や姿勢がランダムなため、自動化が困難
- 精度・速度要求に対応できるビジョンが無い
- コンベアトラッキングの場合、エンコーダーやコンベアとの同期作業が煩雑
ニコンのロボットビジョンによる解決(3Dビジョントラッキング・高速画像処理)
- 3Dセンサー(カメラ)を用いた高速画像処理により、高速な追従や高精度の作業を実現
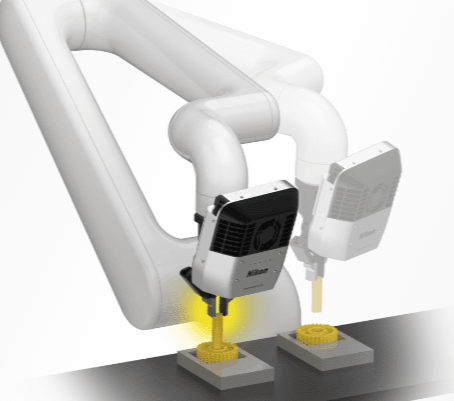
- リアルタイムにワークの傾きなどの姿勢や表裏等の情報をロボットにフィードバックすることで、コンベアを停止させることなく最適な位置や角度へロボットを移動させることが可能
- ワークの作業位置を複数登録できるため、ランダムな姿勢のワークのピッキングや振動の影響を受ける環境下でも高精度な組付け作業が可能
- ワーク搬送の途中で姿勢が変わるような状況でも作業が可能
- コンベア非同期のため、エンコーダなどの同期作業が不要、最小限の追加設備で既存ラインへ導入可能
その他の活用シーン
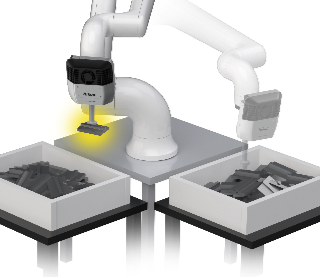
ピッキング工程:コンベア上をランダムな姿勢で流れる鋳物や部品等のピッキング作業
挿入工程:自動車ボディへのグロメット挿入やプラグホールシール貼り作業
締結工程:動いているワークを追従しながらのボルト締結作業
ロボットビジョンシステムのカタログはこちら
ニコンのロボットビジョンシステムのカタログです。 「ばら積みピッキング」、「ビジョントラッキング」の活用例、導入することによるメリット、最新機能や製品スペックなどをご覧いただけます。
ロボットビジョンシステムに関するご相談はこちら
ロボットビジョンシステムに関して、認識精度・処理速度・ワークばらつきなどでお困りでしたら、お気軽にご相談ください。 ニコンは、次世代ロボットビジョン技術を活用し、現場の状況に合わせた技術的なご提案をいたします。
 ばら積みピッキング
 活用事例一覧ページへ