

AMRを使用したワークの工程間搬送・加工機への着脱
ロボットビジョン活用事例
部品セット供給、加工機へのワーク着脱工程自動化における課題
- 加工機への着脱は高精度な組付けが要求され、シューター設置やガイドを設ける等工夫が必要
- AMR等の搬送機器を使用する場合、ランドマークの設置や、位置ズレが発生した際の調整が煩雑
- 工程ごとにロボットや追加設備が必要で、設備コストや設置面積が必要
ニコンのロボットビジョンによる解決(高精度認識・省設備・トラッキング)
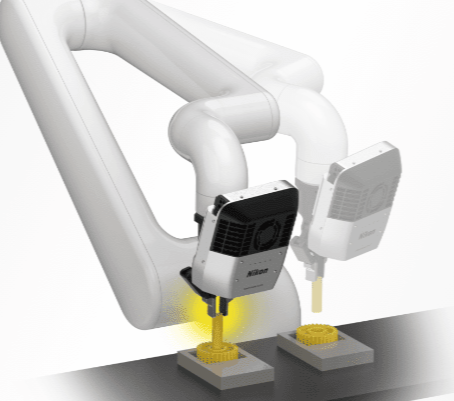
- ビジュアルサーボ技術を活用することで、加工機への直接着脱が可能なレベルの組付け精度を実現
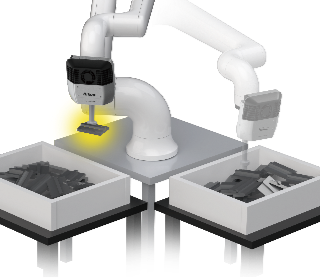
- AMRとニコンのロボットビジョンの組み合わせで、ワーク供給から加工機への着脱までの複数工程を1台のロボットビジョンで実現可能
- ビジョンで空間補正を行うことで、ランドマークの準備や現場での微調整が不要
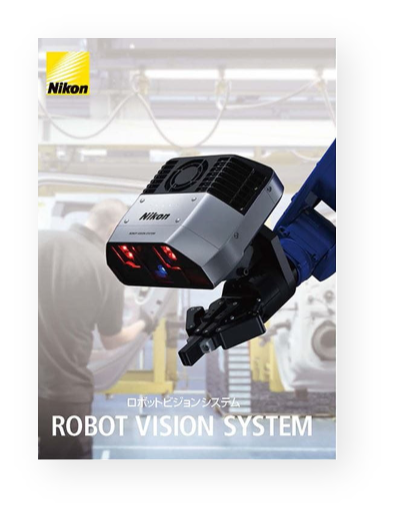
ロボットビジョンシステムのカタログはこちら
ニコンのロボットビジョンシステムのカタログです。 「ばら積みピッキング」、「ビジョントラッキング」の活用例、導入することによるメリット、最新機能や製品スペックなどをご覧いただけます。
ロボットビジョンシステムに関するご相談はこちら
ロボットビジョンシステムに関して、認識精度・処理速度・ワークばらつきなどでお困りでしたら、お気軽にご相談ください。 ニコンは、次世代ロボットビジョン技術を活用し、現場の状況に合わせた技術的なご提案をいたします。
 ばら積みピッキング
 活用事例一覧ページへ