

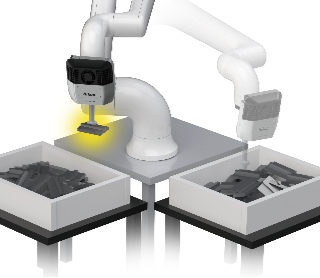
深網パレットからの複数ワークピック
ロボットビジョン活用事例
深網パレットから複数品種ワークピッキングにおける課題
- パレットごとに専用のカメラが必要
- パレットに深さがある場合、奥深い配置のワークを認識するのが困難
- 認識に時間を要したり、次ワークの処理停滞、品番ごとにプロジェクト切替が発生し、タクトタイムを圧迫
ニコンのロボットビジョンによる解決(ハンドビジョン・高精度認識・高速処理)
- ニコン光学技術による高い認識力
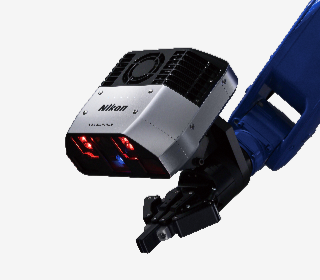
- ハンドビジョンの利点を活かし、パレット内のワークの覗き込み動作や柔軟な認識動作を実現
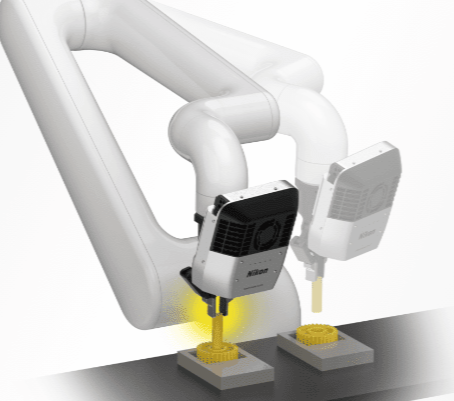
- ロボットがワークをプレイスしている間に、次のワークの認識処理を並行実施することで、次のピッキング動作がノータイムで可能。認識待ちによる動作の停滞を解消
- プロジェクトの切り替えは停止時間なしでスムーズに切り替えが可能
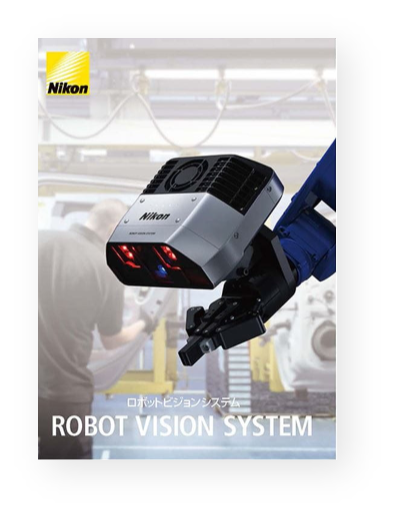
ロボットビジョンシステムのカタログはこちら
ニコンのロボットビジョンシステムのカタログです。 「ばら積みピッキング」、「ビジョントラッキング」の活用例、導入することによるメリット、最新機能や製品スペックなどをご覧いただけます。
ロボットビジョンシステムに関するご相談はこちら
ロボットビジョンシステムに関して、認識精度・処理速度・ワークばらつきなどでお困りでしたら、お気軽にご相談ください。 ニコンは、次世代ロボットビジョン技術を活用し、現場の状況に合わせた技術的なご提案をいたします。
 ばら積みピッキング
 活用事例一覧ページへ